2026年,面壁智能开启了加速模式。在WAIC期间,公司进军具身智能领域,发布并开源了首个具身智能系列模型成果。

面壁智能联合创始人、董事长兼首席执行官李大海透露,今年1月正式组建具身智能团队,结合公司在多模态、全模态的优势,迅速取得进展。两个主要模型是MiniCPM-RobotManip和MiniCPM-RobotTrack,以及一个AGI物理方向。

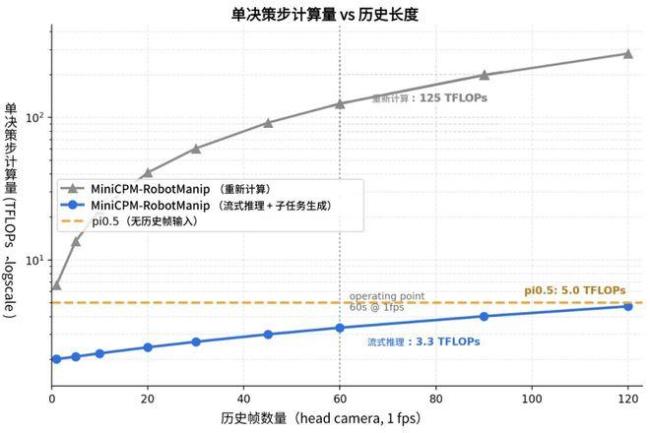
MiniCPM-RobotManip定位为通用VLA模型,参数规模为1.5B,基于此前的多模态模型MiniCPM-V 4.6训练完成。目前该模型可完成做三明治等长程复杂任务。性能测试显示,其与Qwen-VLA、π0.5等VLA模型性能相近,在考验上下文记忆的RMBench上得分53,远超主流π0.5的10分。

MiniCPM-RobotTrack是一款跟踪导航模型,基于MiniCPM4-0.5B训练完成,参数规模为0.9B。未进行下游强化学习优化的情况下,该模型在三项任务的追踪率分别达到89.8、73.4和80.4,均为开源方案中的最优结果。这是业内首个提供真实本地纯无网部署的跟踪模型。真机测试下,该模型能在开放环境零样本指令跟随,抗各类人物穿梭干扰,并在电梯、停车场等断网或弱网环境下流畅跟随。模型原生适配宇树Go2 Edu,当前方案在机器狗原生本地算力条件下稳定达到5+FPS,端到端响应时延约180毫秒。
行业正从语言智能向多模态智能发展,进而走向物理智能。具身智能成为重要抓手,但实现通用具身智能还需克服通用性、效率和记忆三大挑战。
在具身智能领域,存在垂直专用路径和通用智能路径两种技术路线。大多数机器人团队选择垂直专用路径,从特定场景出发,逐步积累技能以逼近通用系统。这种路径务实且易于突破单一指标,但不同专用模型间数据孤岛问题严重,后期整合困难。而训练过大模型的公司倾向于通用路线,认为通用方法优于专用技巧。面壁智能也采用通用路线,MiniCPM-RobotManip从一开始就以“通用智能”为目标,用一个模型和一套参数控制不同机器本体,使其具备跨场景、长程和流水线式任务的能力。
成熟的多模态底座缩短了面壁智能切入具身智能的路径。自研的多模态大模型MiniCPM-V/O系列已积累两年半,超过2500万次全球开发者下载验证。这使得MiniCPM-RobotManip无需重复底层视觉感知工作,直接将成熟底座接入机器人系统,集中解决更具挑战性的“视觉-语言-动作”联合决策问题。
面壁智能通过已被验证的视觉语言能力赋能机器人,处理真实世界复杂信息时起点更高、速度更快、试错成本更低。公司在视觉Token极致压缩技术方面取得了关键突破,显著降低了模型运行成本,提高了效率,降低了硬件部署门槛。这项技术让VLA模型在保留完整上下文记忆的同时,几乎不增加额外算力成本,扫清了具身智能在真实场景中流畅运行的关键障碍。
面壁智能与乐聚合作,将端侧多模态大模型集成到乐聚的机器人本体上,提升了用户体验。模型在本地运行,交互时延显著降低,实现了实时看、实时思考、实时回应。此外,所有敏感数据均在本地处理,保障了数据主权。双方合作进一步扩展到了巡检场景,高效识别园区内的多种状况。
大模型公司纷纷进入机器人领域。阿里发布了千问具身智能大模型Qwen-Robot系列,智谱与中国人民大学联合发布了高达26亿参数的VLA模型ZR-0,腾讯则一次性发布了三大具身基座模型。李大海认为,具身智能是端侧模型的重要终端之一,未来机器人将以端侧智能为主要工作方式。感知、决策、执行必须在毫秒级闭环,核心能力需放在端侧。这种“端侧为主、云端为辅”的协作范式是具身智能真正规模化落地的必要路径。
过去三年,大模型在多项人类语言任务上展现出接近甚至超越人类的能力,但真正的AGI不仅需要感知物理世界,还需要作用于物理世界。具身智能成为所有AGI追逐者的必争之地。基于这一判断,面壁智能将具身智能确立为其AGI技术战略的核心组成部分。截至今年上半年,公司已完成三轮融资,累计融资金额超50亿元,估值超200亿正规实盘配资,成为端侧智能领域公开估值最大的独角兽企业。
元鼎证券_安全风控体系——让交易更加安心,期待你来体验!提示:本文来自互联网,不代表本网站观点。